摘要
一家具身机器人企业正在为工厂上下料设备做硬件选型:量产控制采用EtherCAT总线,还需加装RTX 4070显卡。CPU平台在至强与酷睿之间的SMM抖动权衡,成为东田工控嵌入工控机DTB-3312-Q670E方案落点的关键。
一、上下料任务与实时控制
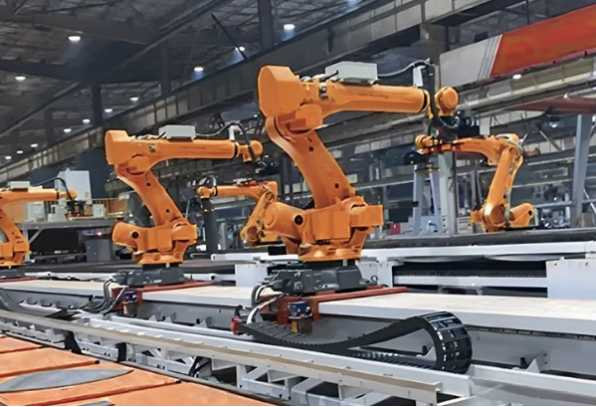
这家具身机器人企业的上下料设备正处在开发选型阶段:机械臂把毛坯送上产线、把成品卸下料仓,动作由机器人控制系统统一调度,为它选配的嵌入工控机是选型清单上的核心一项。
上下料的量产运行走EtherCAT高速总线,伺服驱动器和IO模块挂在同一节拍下;项目同时定下X86平台加独立显卡的方向。机器人产线的主机要接入与计算并重:控制周期要稳、算法算力要够,两条同时成立,才有了至强与酷睿之间的平台权衡。
二、SMM抖动与平台选择
分歧出在CPU平台。客户此前的测试观察是:至强平台的SMM抖动更稳定,酷睿平台的抖动更明显。原因在x86的系统管理模式里:固件借SMM处理电源与温度管理事务,期间实时任务被短暂挂起,控制周期随之抖动;酷睿平台在轻重负载间来回切频,抖动出现得更频繁。
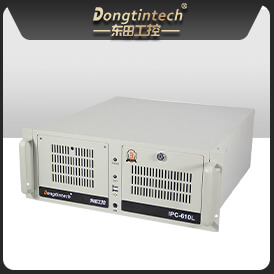
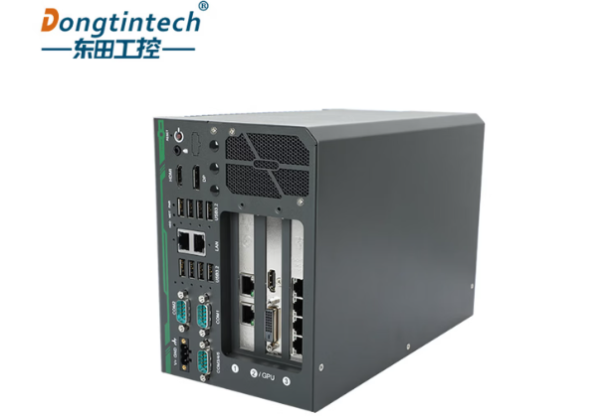
把选型条件摆在一起:X86平台、PCIe显卡扩展、可承载EtherCAT总线、车间侧紧凑部署,还要能实测SMM抖动。同时满足这组条件的,落在东田工控的DTB-3312-Q670E这款嵌入工控机上,在这台嵌入工控机上关闭CPU睿频,实测SMM抖动,用数据确认酷睿平台的周期表现,达到客户预期。
它基于Intel Q670E芯片组、支持酷睿12/13/14代处理器;验证路径也定下来:先关闭CPU睿频,再实测SMM抖动,用数据确认周期表现。
三、算力与显卡加卡方案
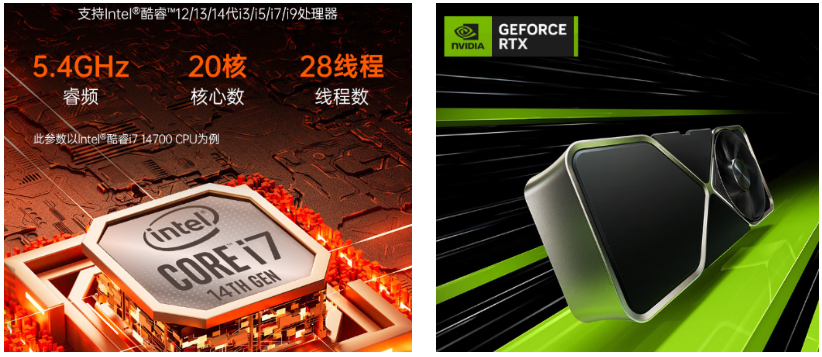
显卡算力的接入点已备好:机身内1个PCIe x16 Gen3插槽(X16信号),RTX 4070以满速通道接入,视觉识别与位姿估算交给显卡跑,CPU保留给EtherCAT控制与调度,两类负载分工,互不挤占控制周期。
控制侧的余量来自平台本身:酷睿处理器负责总线周期与任务调度,两条DDR5内存插槽最高支持64GB,多轴数据、视觉结果与产线缓存可同时驻留;机内还有2个PCIe x8插槽和2个全尺寸mini-PCIe插槽,开发阶段补采集卡或通信模块,无需更换整机。
四、总线通信与接口配置
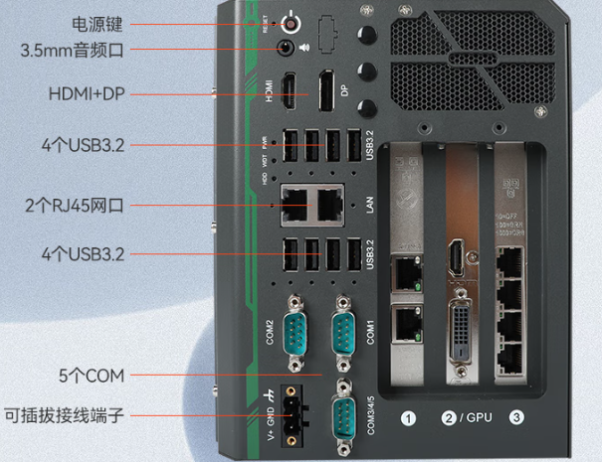
总线通信由两个Intel网口分工:1个I226-IT 2.5G网口接EtherCAT网段,收伺服与IO实时报文;1个I219-LM千兆网口接车间网络,负责上传与远程访问。EtherCAT主站由机器人控制软件实现,网口提供硬件通道,两网段分离,互不挤占带宽。
| 接口 | 配置 |
| 2.5G网口 | Intel I226-IT |
| 千兆网口 | Intel I219-LM |
| 串口 | 2个可调RS232/422/485、3个RS232 |
| USB | 8个USB3.2 |
| 显示 | HDMI 1.4b加DP |
调试与外设接入在同一机身上解决:5个COM口中2个可调RS232/422/485对接夹具控制器与现场传感器;8个USB3.2接口留给示教、调试与数据导出设备,频繁接线、日志导出与固件替换都不必临时凑接口。
五、车间部署与场景验证
车间侧的部署条件由结构承接:整机无风扇被动散热,机箱157×280×188毫米、约4.2千克,进控制柜、贴产线立柱或随机床转运都装得下;12~35V直流输入适配车间供电,工作温度标称-25~60℃,宽温运行需搭配宽温内存与宽温硬盘。
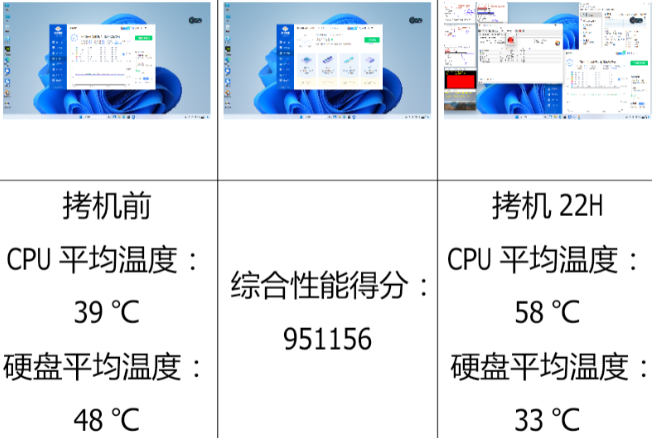
出厂前的整机测试给选型提供参照:该机型在I7-13700配置下空载约35W、满载约84W,50次触发开机测试通过,满负荷老化连续运行24小时无报错。
在同一套接口与结构底座上,这款嵌入工控机的应用方向覆盖三处:工业机器人控制系统的配套主机、车间产线信息化与调试终端、设备运维现场的便携计算。开发阶段把主机验证清楚,三个方向就能沿用同一条选型结论。
结语
东田工控深耕工业计算行业18年,DTB-3312-Q670E整机享受3年保修,支撑上下料设备从选型走向量产。
FAQ
至强平台SMM更稳,为什么不直接选至强?
客户测试观察显示至强的SMM抖动更稳定,但平台选择还要兼顾显卡扩展、整机形态与部署条件。本次方案落在酷睿平台机型上,先关闭睿频再实测,把决策放回数据上检验。
关闭睿频如何影响算力?
睿频关闭后CPU固定在基础频率运行,换来更平稳的控制周期;视觉与算法负载由RTX 4070承担,不依赖CPU睿频。控制与算力分属两条路径,实时性与吞吐各有来源。
这台嵌入工控机怎么同时跑控制与视觉算法?
CPU负责EtherCAT总线周期与任务调度,RTX 4070经PCIe x16插槽承担视觉识别与算法运算,DDR5内存最高64GB让两路数据同时驻留,一套机身跑两类任务。
 4790