摘要
机器人研发企业要在AGV小车上装工控机,此前采购的其他品牌工控机体积偏大,与车体空间对不上。本次选用的嵌入式计算机按i7-14700、32GB内存、512GB固态与5060 8G独立显卡配齐。
一、AGV小车的空间要求
某机器人研发企业要在AGV小车上装车载工控机,这次项目对机身尺寸卡得很紧。底盘留给计算单元的安装位与走线空间都有限,体积大的台式与机架式机型根本装不进舱内,嵌入式计算机因此成了这次选型最先要满足的条件。
这批小车此前采购过其他品牌的工控机,体积偏大,与车体空间对不上,拆装改动代价高。这一轮客户把尺寸提到前面:先筛出能装进小车的机型,再在筛出的机型里定处理器、内存和存储。
二、紧凑机身的嵌入安装
这类应用里,嵌入式计算机通常作为设备的一部分嵌入运行,把处理器、存储与接口集成在紧凑机身内,直接固定进小车底盘,而不是摆在工作台上占位置,机身能不能塞进预留的安装位是关键。
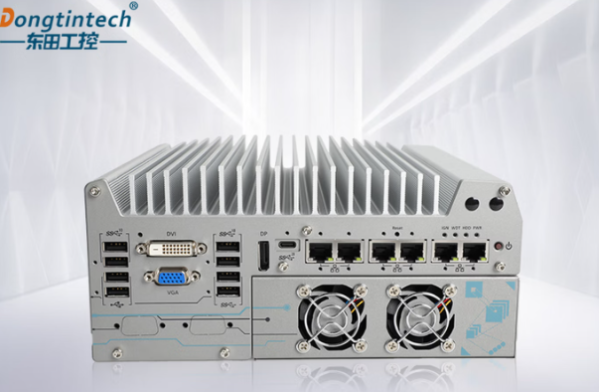
安装位和走线空间把选型逼到紧凑路线上,能直接固定进小车舱内、接口又集中在车载常用通道上的,东田工控的DTB-3180-Q670E就属于这一类。该机型面向机器人与无人装备类应用,供电与安装形态对着底盘内固定位置设计。
三、网口与传感器接入
小车上的设备按接入方式分成几类:传感器网络与调度通信走以太网,相机和底盘外设走USB,电机驱动器与串口设备走COM。这类平台上的嵌入式计算机最常被卡住的就是通道够不够,每多一类接入设备就得多占一路。
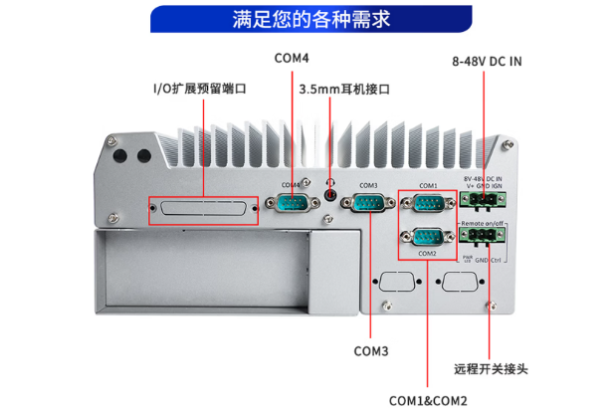
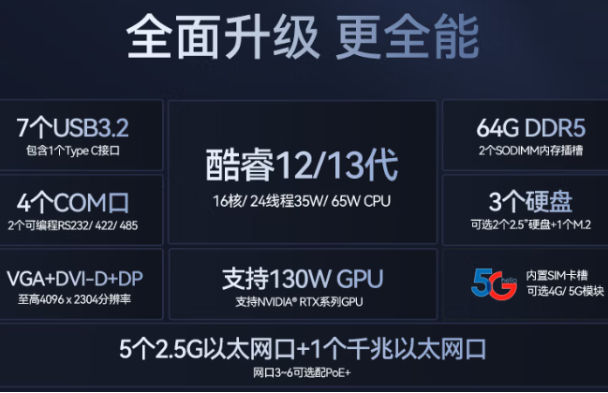
该机型在接口上给的是6个网口、9个USB口和4个COM口:网口含5个2.5G以太网口与1个千兆网口,USB里多个为USB3.2规格,车身另留5G模块接口。
| 接入通道 | 本机配置 | 常见对接对象 |
| 以太网 | 5个2.5G口加千兆口 | 激光雷达、传感器、调度 |
| USB | 9个口,含USB3.2 | 相机、底盘外设 |
| COM | 4个口 | 电机驱动器、串口传感器 |
四、处理器与推理算力
机器人小车的感知与控制主要压在车载这一侧:相机图像要现场识别,激光与里程计数据要实时融合成路径,采集、识别与控制三层负载同时压在一台机器上。这类嵌入式计算机的算力因此不看单项跑分,而看多线程与图形处理能否并行分担。
本次按Intel Core i7-14700配置,显卡落地是5060 8G独显。处理器的多线程能力负责感知与控制软件,独立显卡接视觉推理这类图形密集计算,两块分开承担不同任务。
五、车载存储与交付支持
小车上的运行数据都留在车载:地图与定位数据、每次运行的轨迹、传感器原始包和故障日志,样机跑一轮就攒出可观体量。512GB SSD承担研发阶段的数据留存与回放,32GB DDR5(16GB×2)对应软件同时在跑的内存占用。
内存这条还有余量。该机型有2个DDR5插槽,最高支持64GB 4800MHz内存,本次32GB用的是一对16GB。样机迭代要同时跑更多路感知程序时,先在这台机器补一根内存即可。
配置落位后,装车这一步要对照的是小车内部剩下的空间与供电位置,以及传感器、相机和驱动器的实际接线数量能不能与这几类通道对上。该机型随附适配器供电并预装测试版系统,客户可先把程序装到测试环境跑通,再随整机转到小车上联调。
结语
由此看,这次换机看的只有两件事:机身能不能固定进小车舱内,算力能不能扛住车载感知与控制。东田DTB-3180-Q670E配i7-14700与5060 8G独立显卡,嵌入式计算机的紧凑形态与这套配置对上小车的空间限制。
FAQ
AGV小车载工控机,接口与算力怎么搭配?
接口按设备类别分配:传感器网络与调度通信走以太网,相机与外设走USB,电机驱动器与串口设备走COM,主机通道数量先覆盖这些类别。算力则分层,感知与控制吃处理器多线程,视觉推理交给独显。
给AGV小车选工控机,需要哪些参数?
先看机身能不能固定进车体安装位,再看接口类别与数量能不能覆盖传感器和驱动器,最后看处理器与独显能否同时承担感知和推理。
把工控机装进AGV小车内部,这台机器能否直接用?
该机型面向机器人与无人装备类应用,机身按嵌入安装设计,配6个网口、9个USB口和4个COM口,随附适配器并预装测试版系统。装车前把剩余空间、供电位置与接线数量对着这几类通道过一遍即可。
 2959