摘要
机器人开始承担更复杂的感知、控制与协同任务后,嵌入式上位机不再只是运行控制软件的工业电脑。算力、设备接入、扩展方式、散热与安装空间需要同时考虑,才能让视觉、传感、通信和控制任务在机器人系统中形成稳定的数据链路。
国际机器人联合会最新数据表明,2025年中国工业机器人安装量达到35.4万台,占全球部署量的59%。与此同时,AI与自主性、IT与OT融合以及机器人进入更多真实应用环境,也被列入2026年机器人行业的重要趋势。
当机器人从固定动作执行向视觉感知、状态分析和自主决策延伸,嵌入式上位机承担的任务也随之增加。真正需要解决的问题,已经不是简单提高处理器性能,而是怎样让计算、通信、扩展和部署条件形成一套适合机器人本体或控制柜的硬件组合。
一、上位机承担什么任务
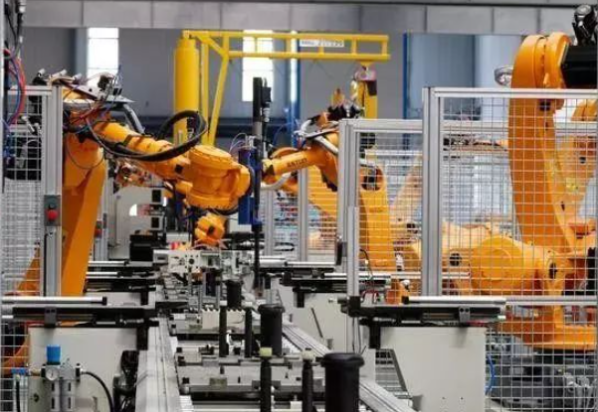
在机器人系统中,上位机通常位于传感设备、控制软件和底层执行机构之间,承担视觉数据处理、人机交互、设备状态监控、任务调度、数据记录以及部分边缘计算任务。
需要区分的是,上位机并不意味着所有实时运动控制都由一台计算机完成。伺服驱动、运动控制器、PLC等设备仍可能承担确定性要求更高的底层控制,上位机负责将这些节点组织起来,并与视觉、网络和应用软件建立联系。
因此,机器人硬件选型首先要看系统任务分配,而不是只看CPU型号。视觉处理比例更高,计算性能的重要性会上升;外围设备较多,则要进一步关注网口、串口、USB和扩展槽。
二、算力与散热需要一起看
机器人视觉识别、数据融合或边缘推理增加后,嵌入式上位机需要同时处理更多数据流。处理器性能决定计算基础,但持续负载下能否建立稳定的散热路径,同样影响设备部署方式。
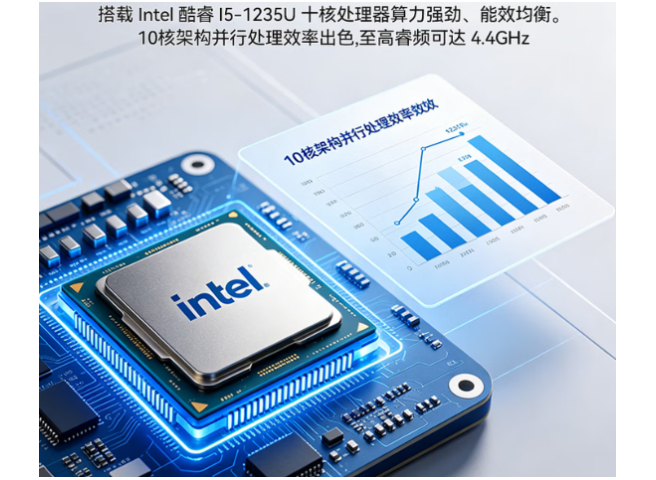
以Intel Core i5-1235U为例,该处理器采用10核12线程设计,基础功耗为15W,最高睿频可达4.40GHz。较低的基础功耗为紧凑型设备控制平台提供了性能与热设计之间的平衡空间。
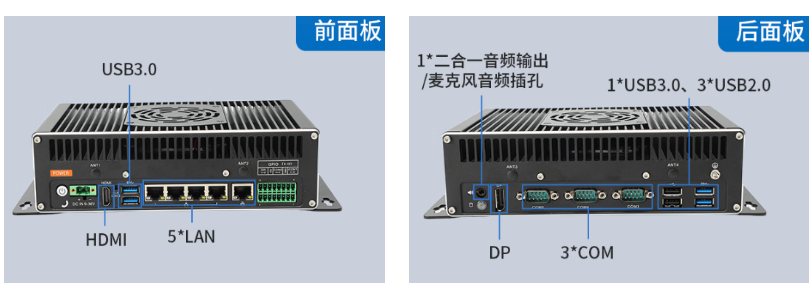
东田DTB-3096-1235U采用嵌入式无风扇Box PC形态,可将处理、通信等能力集成在紧凑机身内。对于机器人本体、移动设备或空间有限的控制柜,这类方案能够减少对传统大尺寸主机安装空间的依赖。
无风扇设计的意义也不只是“没有风扇”。它改变了整机的导热路径,并减少旋转部件,因此选型时仍需要将处理器负载、安装空间和现场散热条件放在一起判断。
三、接口决定设备协同效率
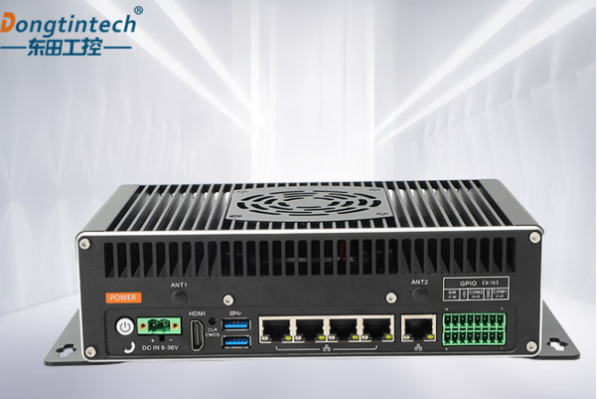
机器人系统中的数据并非只来自一种设备。相机、传感器、扫码设备、触摸屏、PLC、驱动器和网络节点可能同时连接到计算平台,因此接口结构直接影响外围设备如何组织。
嵌入式上位机的接口选择可以从数据类型反推:机器视觉和网络设备通常更依赖网口、USB等高速接口;PLC、仪表和部分工业设备仍可能使用串口通信;显示接口则服务于调试、人机交互和状态监控。
暂时无法在飞书文档外展示此内容
真正影响机器人系统集成效率的,往往不是某个接口数量单独增加,而是现有外设能否形成清晰、可维护的数据连接关系。
四、两种平台对应不同任务
如果项目更强调紧凑安装与边缘处理,可以将计算性能和机身体积放在较高优先级。DTB-3096-1235U搭载Intel Core i5-1235U,适合用于视觉数据处理、设备状态计算以及机器人控制系统中的综合计算节点。
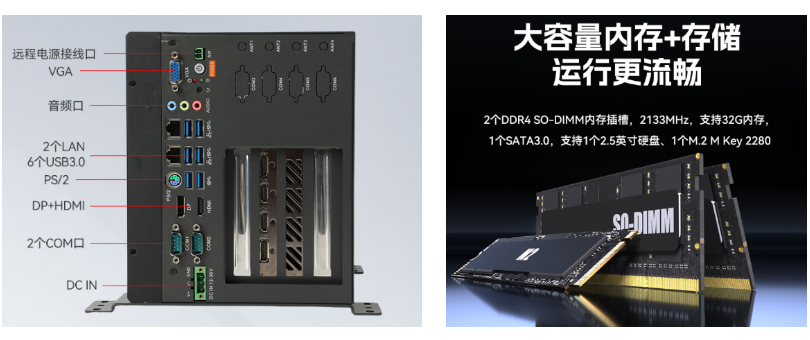
另一类项目则更强调工业板卡和外围设备扩展。DTB-3063K-Q170S3采用Intel Q170芯片组,支持LGA1151平台,可搭载第6/7代Intel Core i3/i5/i7处理器,并提供2个DDR4 SO-DIMM插槽,最大支持32GB内存。
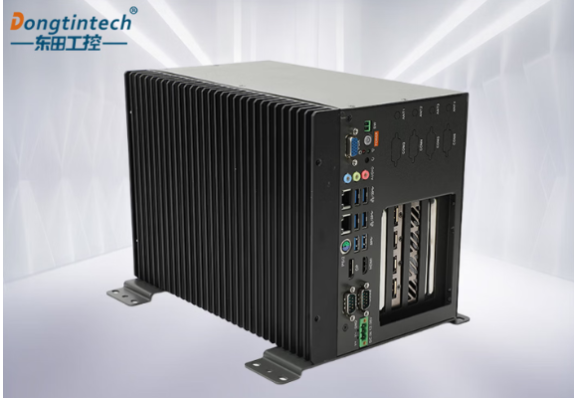
该机型配置2个千兆网口、2个RS232/422/485串口和6个USB3.0接口,同时提供PCIe及Mini-PCIe扩展。其中包括1个PCIe x16插槽(x8信号)、2个PCIe x16插槽(x4信号),更适合需要增加采集、通信或其他工业扩展板卡的控制系统。
存储方面支持SATA3.0接口、2.5英寸硬盘以及M.2 Key 2280插槽;工作温度为-10℃~60℃,采用DC IN 12~36V输入。206x280x173mm的机身更适合布置在固定机器人设备或控制柜内部。
由此可以看出,两类平台并不是简单的新旧处理器比较。前者更突出紧凑空间中的计算能力,后者则通过更多工业接口和PCIe扩展,为外围设备较多的固定控制系统提供另一种硬件组织方式。
五、选型要回到系统链路
机器人控制硬件最终仍应从设备链路反推配置。首先确定哪些任务由上位计算节点承担,是运行控制软件、处理视觉图像,还是还要执行数据分析和边缘算法,由此确定所需处理性能。
其次统计真实连接对象。相机数量、PLC及仪表接口、传感设备和显示终端,会直接改变网口、USB、串口及显示接口的需求。如果还需安装采集卡、通信卡等板卡,则应提前考虑PCIe数量和机身扩展空间。
最后再看部署条件。机器人本体更关注空间、功耗和散热,固定控制柜可以为扩展能力留出更多余量;涉及移动或复杂工业现场时,还应结合供电、温度、振动等实际条件确定整机方案,而不能只依据处理器性能选型。
东田工控可围绕机器人控制平台的处理器、接口数量、扩展板卡和安装形态进行配置匹配,将具体外设连接关系纳入整机选型,减少主机确定后再调整外围硬件所产生的重复适配。
结语
机器人智能化程度提升后,嵌入式上位机的核心价值正在从单一计算转向计算、通信、扩展与部署条件的协同。东田工控可提供不同性能和扩展方向的嵌入式工业计算产品,并结合机器人外围设备与安装条件进行配置选型,可联系东田客服进一步了解相关产品方案。
FAQ
机器人上位机一定要选择性能很高的CPU吗?
不一定。CPU性能应与视觉处理、数据分析、控制软件等实际任务匹配。如果主要承担设备通信和状态管理,接口结构与稳定运行条件可能比单纯提高处理器等级更重要。
机器人同时连接相机和PLC时要重点看哪些接口?
应分别统计相机的数据接口以及PLC、仪表等设备的通信方式,再确定网口、USB和COM数量。接口数量之外,还要考虑数据带宽、板卡扩展和后续维护方式。
无风扇工控机为什么适合机器人设备集成?
无风扇结构减少旋转部件,并适合构建较紧凑的整机形态。不过实际部署仍需结合处理器负载、安装空间和环境温度判断散热条件,不能只以“无风扇”作为选型依据。
 4538