摘要:
经皮穿刺手术机器人依托"影像—规划—配准—控制—补偿"闭环实现亚毫米级精准介入。本文剖析该场景对控制硬件在实时性、多传感同步、功能安全与洁净环境上的严苛需求,并结合东田工控 DTB-3079-Q670E 无风扇嵌入式方案与客户实践,为医疗设备厂商提供可落地的硬件选型参考。
在精准医疗与微创手术快速渗透的背景下,手术机器人正从概念验证走向规模化临床。本文聚焦其中的经皮穿刺手术机器人场景,从临床痛点出发,解析其对控制硬件的核心诉求,并给出可验证的硬件方案。
一、行业背景与应用痛点
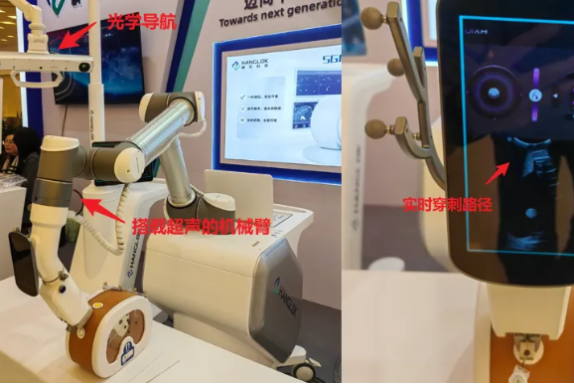
手术机器人按临床方向可分为腹腔镜、骨科、泛血管、自然腔道与经皮穿刺等类型。其中,经皮穿刺手术机器人通过 CT、MRI、超声等影像引导,服务于肺、腹部等实体器官肿瘤的穿刺活检、消融与放射性粒子植入。
该类应用长期受四大临床痛点掣肘:
动态靶点漂移:靶点与呼吸同步位移可达数厘米,传统手段难以稳定锁定;
经验依赖度高:徒手穿刺面对微小病灶及邻近血管、支气管的复杂解剖时成功率下降;
反复调针风险:多次扫描调针显著推高气胸、出血等并发症概率;
资源不均衡:优质术者集中,基层医疗机构难以独立开展高难度穿刺。
为突破上述限制,系统构建了"智能影像分析与路径规划—高精度导航定位—机械臂精准执行—呼吸运动实时追踪与补偿"的闭环,定位精度要求达到亚毫米级(典型配准误差 <0.5 mm)。在这一闭环中,承担实时运算与运动控制的核心算力载体——无风扇工控机,必须在实时性、洁净度与功能安全上满足远高于通用设备的严苛要求。
二、控制系统对硬件的关键需求
1实时性与确定性
伺服控制环路通常要求控制周期 ≤1 ms、周期抖动 <50 μs,以保障机械臂末端姿态确定性。这要求硬件原生支持 TSN 或 EtherCAT 实时以太网,并提供确定性的中断响应与任务调度。
2多传感器同步与融合
系统需并行处理光学追踪(约 120 Hz 高频刷新)、关节绝对值编码器、力/力矩传感器与呼吸传感等多路异构信号,时间同步精度须达微秒级,以支撑坐标系配准与位姿解算。
3影像处理与 AI 推理
术前三维重建、病灶/血管/神经分割(如 UNet)及路径规划属高算力负载;术中亦需轻量级模型实时推理。硬件需具备 PCIe 扩展能力以搭载 GPU/AI 加速卡,端到端推理延迟宜控制在 50 ms 量级。
4功能安全与合规
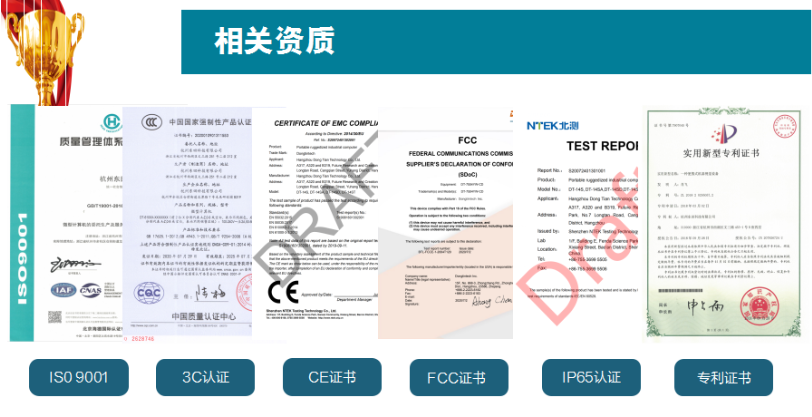
手术机器人属高风险医疗器械软件,须符合 IEC 62304(C 类)、IEC 60601-1、IEC 61508(SIL 3)及 IEC 81001-5-1 等标准。对应硬件需具备独立看门狗、冗余电源、TPM 2.0 安全模块等故障安全(fail-safe)设计。
5手术室环境适应性
手术室为无菌、低噪、电磁复杂的受限空间。无风扇工控机须以被动散热避免气流污染,适应 -20 ℃ 至 60 ℃ 宽温,并通过医用 EMC 限值,兼顾抗振、防尘与防潮。
三、方案推荐:DTB-3079-Q670E 无风扇工控机
针对上述需求,东田工控推荐 DTB-3079-Q670E 作为手术机器人控制系统的核心硬件平台,其关键特性与场景需求高度对应:
算力底座:Intel® Q670E 芯片组,支持第 12/13 代酷睿 i3/i5/i7 处理器,满足实时控制环路算力;
实时通信:板载 2 个 Intel® 2.5GbE 网口,支持 TSN 协议,时钟同步精度达 1 μs,适配多传感器低延迟同步;
安全冗余:内置看门狗定时器与硬件复位,支持冗余电源输入,契合 IEC 61508 功能安全要求;
扩展能力:2 个 PCIe x16 插槽,可扩展 GPU 加速卡或运动控制卡,覆盖 AI 推理与多轴运动控制;
洁净散热:采用 -20 ℃ 至 60 ℃ 无风扇宽温设计,机身紧凑,避免主动风扇带来的污染与噪声;
丰富 I/O:6 个 COM 口(含 RS-232/422/485)与 8 个 USB 3.0,适配力传感器、编码器等外设。

四、客户实践与品牌优势
客户案例:口腔手术机器人东田工控已为行业客户提供专用嵌入式计算机,机型采用酷睿八代六核处理器、32 GB 内存及紧凑无风扇宽温设计,支撑机器人术前模拟与精准导航功能落地。目前,东田的无风扇工控机已在口腔手术机器人等领域实现落地,帮助医疗机构推进手术机器人的标准化与远程化应用。

从行业积累看,东田工控在医疗方向已服务多家设备制造商与集成商,覆盖医学影像、临床检验、手术机器人、移动医疗等场景,公司深耕工业计算领域 18 年,具备 3C、CE、ISO 及医用 EMC 等认证体系,可为医疗设备厂商提供从硬件选型到整体适配的一站式支持;认证齐全度与本地化服务能力,正是医疗客户准入与持续合作的关键考量。
五、选型建议
医疗装备厂商在评估控制硬件时,建议按"认证齐全度 → 形态适配 → 稳定性(7×24 h / 无风扇 / 宽温)→ 扩展能力 → 国产化与成本"的权重排序,并优先安排样机测试与场景验证,以降低集成风险。
结语
经皮穿刺手术机器人的精准、安全与可重复,建立在"路径规划+机器人辅助定位"的硬实时闭环之上。无风扇工控机作为该闭环的核心算力与接口枢纽,需在确定性、多传感同步、功能安全与洁净环境之间取得平衡。以东田工控DTB-3079-Q670E为代表的方案,正为医疗设备厂商提供可验证的硬件底座,助力手术机器人加速走向临床。
常见问题(FAQ)
工控机与普通商用电脑的主要区别是什么?
主要体现在五点——接口丰富度(更多串口/并口)、扩展槽能力(多 PCI/PCIe 扩展)、环境适配性(防尘、抗震、耐温)、系统稳定性(支持 7×24 h 运行)以及长生命周期供货带来的总体成本差异。
嵌入式工控机为何采用无风扇设计?
通过鳍片机壳被动散热,既消除机械风扇的故障点,又实现全密闭防尘,显著提升在洁净室、手术室等恶劣或敏感环境下的可靠性,同时降低噪声与气流污染。
医疗工控机能否支持 7×24 小时不间断运行?
可以。医疗场景普遍要求设备不可间断运行,工业级工控机通过无风扇宽温设计、看门狗自动复位、冗余电源与工业级元器件选型,能够在长期负载下保持稳定。
 10095